
-
7:30 - 20:30
Cả CN & Lễ -

-


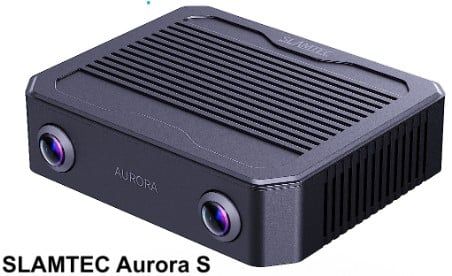
SLAMTEC Aurora S là hệ thống nhận thức không gian AI tích hợp thuộc dòng Insight Series của SLAMTEC, được phát triển cho robot tự hành, robot hình người, robot bốn chân, AGV, AMR và các nền tảng embodied intelligence. Thiết bị kết hợp camera stereo fisheye, cảm biến quán tính, thuật toán AI-VSLAM và phần cứng tính toán ngay trong một module nhỏ gọn để trực tiếp cung cấp dữ liệu định vị, lập bản đồ và nhận thức môi trường.
Khác với cảm biến khoảng cách LiDAR đơn thuần chỉ xuất dữ liệu khoảng cách hoặc point cloud, Aurora S xử lý nhiều tầng thông tin không gian. Thiết bị có thể thực hiện 3D mapping, localization, dense depth estimation, semantic segmentation, nhận dạng vật thể và tạo dữ liệu phục vụ tái dựng không gian. SLAMTEC tích hợp thuật toán và tài nguyên tính toán bên trong nên hệ thống có thể xuất kết quả perception mà không bắt buộc người tích hợp phải xây dựng toàn bộ thuật toán SLAM từ đầu.
Điểm cần chú ý khi nhập sản phẩm là model chính xác Aurora S. SLAMTEC còn có sản phẩm Aurora không có hậu tố S với kiến trúc tích hợp LiDAR, binocular vision và IMU khác. Không được lấy thông số 40 m LiDAR, khối lượng khoảng 500 g hoặc các thông số riêng của Aurora đời thường gán sang Aurora S.
Aurora S sử dụng hệ AI-VSLAM do SLAMTEC phát triển. VSLAM là viết tắt của Visual Simultaneous Localization and Mapping, nghĩa là thiết bị đồng thời xác định vị trí của chính nó và xây dựng bản đồ môi trường từ dữ liệu thị giác. Aurora S bổ sung deep learning vào pipeline để nâng khả năng nhận diện đặc trưng và duy trì tracking trong những môi trường khó hơn so với các phương pháp chỉ dựa vào đặc trưng hình học truyền thống.
Thiết bị hỗ trợ loop closure theo thời gian thực. Khi robot quay lại một khu vực đã từng đi qua, hệ thống có thể nhận biết vị trí cũ và hiệu chỉnh sai số tích lũy của bản đồ. Global relocalization cho phép thiết bị xác định lại vị trí trong một bản đồ đã tồn tại thay vì luôn phải tạo bản đồ mới từ đầu.
Aurora S tích hợp cặp camera fisheye RGB với baseline 60 mm, trường nhìn 180° và global shutter. Hai camera tạo dữ liệu stereo để hệ thống suy luận chiều sâu từ độ lệch giữa hai hình ảnh, đồng thời cung cấp thông tin thị giác cho thuật toán VSLAM và semantic AI.
Global shutter cho phép toàn bộ frame được ghi nhận cùng thời điểm thay vì quét từng dòng như rolling shutter thông thường. Đặc tính này có lợi cho robot đang di chuyển vì giảm biến dạng hình học do chuyển động, giúp dữ liệu hình ảnh ổn định hơn cho localization và depth estimation.
Aurora S không chỉ tạo sparse feature points phục vụ SLAM mà còn tích hợp giải pháp dense depth dựa trên deep learning. Hệ thống có thể xuất point cloud góc rộng với horizontal FOV khoảng 120° ở tốc độ tới 15 fps. Dữ liệu depth được căn theo pixel với hình RGB để phần mềm phía trên có thể liên hệ vị trí 3D với thông tin hình ảnh.
Dense depth có thể được sử dụng để phát hiện vật cản, đánh giá hình học không gian, tạo mô hình 3D và hỗ trợ robot hiểu khoảng cách tới các vật thể. SLAMTEC cho biết giải pháp được thiết kế để tiếp tục làm việc trong môi trường ít texture hoặc có ánh sáng mạnh, hai tình huống thường gây khó khăn cho stereo vision truyền thống.
Aurora S tích hợp engine semantic segmentation và object recognition thời gian thực. Hãng công bố hệ thống hỗ trợ nhận diện 18 nhóm cảnh ngoài trời và hơn 80 loại vật thể trong nhà, đồng thời cho phép tùy chỉnh thêm theo yêu cầu ứng dụng.
Semantic segmentation không chỉ cho biết một điểm nằm ở đâu mà còn giúp hệ thống phân loại ý nghĩa của vùng hình ảnh. Khi kết hợp semantic result với depth data, robot có thể xây dựng semantic map, ví dụ phân biệt người, phương tiện, đường đi, đồ nội thất hoặc các thành phần môi trường khác thay vì chỉ nhìn thấy một tập hợp điểm 3D không có nhãn.
Aurora S hỗ trợ xây dựng bản đồ trên diện tích lớn hơn 1.000.000 m² theo thông số của SLAMTEC. Bản đồ có thể được lưu, tải lại và tiếp tục xây dựng. Đây là chức năng quan trọng đối với robot vận hành dài ngày trong nhà máy, khuôn viên, kho hàng hoặc khu vực ngoài trời rộng.
Ngoài mapping phục vụ navigation, nền tảng Aurora còn cung cấp công cụ hỗ trợ dense mapping, semantic mapping và 3DGS reconstruction. 3DGS, hay 3D Gaussian Splatting, là một phương pháp tái dựng và hiển thị cảnh 3D có thể được sử dụng trong digital twin, thu thập dữ liệu AI hoặc dựng lại môi trường thực.
Aurora S hỗ trợ nguồn DC từ 9V đến 24V hoặc nguồn qua USB Type-C PD3.0. Dải DC rộng giúp thuận tiện tích hợp vào robot sử dụng nhiều kiến trúc nguồn khác nhau. Công suất điển hình của hệ thống được hãng công bố khoảng 10W, chưa tính LiDAR ngoài nếu người dùng bổ sung.
Thiết kế khoảng 26 × 85 × 98 mm và khối lượng khoảng 238 g giúp Aurora S phù hợp hơn với robot nhỏ, robot hình người hoặc hệ thống có giới hạn khối lượng. Tuy nhiên vị trí lắp phải bảo đảm camera không bị che khuất và cần xem xét rung động, nguồn nhiệt cũng như trường nhìn thực tế của robot.
SLAMTEC cung cấp Aurora Remote UI để trực quan hóa dữ liệu và Aurora Remote SDK để tích hợp vào ứng dụng. Hệ sinh thái hiện hỗ trợ C++, Python, ROS1 và ROS2, phù hợp với robot nghiên cứu cũng như hệ thống thương mại sử dụng middleware ROS.
SDK cho phép nhà phát triển lấy pose, dữ liệu camera, IMU, depth, point cloud và các kết quả perception tương ứng tùy phiên bản SDK. Việc có thuật toán tính toán tích hợp trong Aurora S giúp máy chủ phía robot không phải tự thực hiện toàn bộ VSLAM và semantic inference từ dữ liệu cảm biến thô.
Aurora S được thiết kế như một perception module tích hợp cho robot và các nền tảng thông minh, không phải phụ kiện chỉ dành cho một chassis SLAMTEC cụ thể. Việc tích hợp cần bảo đảm nguồn điện phù hợp, không gian lắp đặt, giao tiếp dữ liệu và phần mềm sử dụng SDK tương ứng.
Hệ thống hỗ trợ ROS1/ROS2 nên có thể được tích hợp vào nhiều robot sử dụng ROS. Tuy nhiên “hỗ trợ ROS” không đồng nghĩa mọi robot đều tự động tương thích plug-and-play; nhà phát triển vẫn cần cấu hình coordinate frame, networking, data topic, calibration và logic navigation phù hợp với nền tảng.
Các lỗi có thể xuất phát từ nguồn điện, cáp, tải, thiết bị ngoại vi, firmware, phần mềm, cấu hình, linh kiện lão hóa hoặc môi trường sử dụng; đây không phải khẳng định SLAMTEC Aurora S có lỗi thiết kế. Với hệ perception đa cảm biến, lỗi còn có thể liên quan đến vị trí lắp camera, rung động, ánh sáng, mạng truyền dữ liệu hoặc cấu hình coordinate frame.
Kiểm tra nguồn DC 9–24V hoặc nguồn USB-C PD3.0, dây nguồn, connector và khả năng cấp công suất của nguồn. Nhiệt độ lúc khởi động cũng cần từ 0°C trở lên theo thông số hãng.
Kiểm tra kết nối vật lý, cấu hình mạng hoặc giao diện truyền dữ liệu, phiên bản SDK và phần mềm Aurora Remote. Nếu thiết bị vẫn hoạt động nhưng client không nhận được dữ liệu thì không nên kết luận ngay camera hoặc bo xử lý bị hỏng.
Kiểm tra camera có bị che, bẩn hoặc rung mạnh không. Môi trường quá ít đặc trưng, chuyển động bất thường hoặc cấu hình lắp sai có thể ảnh hưởng tới VSLAM. Có thể thử relocalization hoặc một khu vực đã lập bản đồ tốt để phân biệt lỗi môi trường với lỗi phần cứng.
Kiểm tra hai camera fisheye, bề mặt kính, ánh sáng và vật thể trong vùng quan sát. Các bề mặt đặc biệt, vật quá gần hoặc điều kiện ngoài phạm vi thuật toán vẫn có thể tạo khu vực không có depth hợp lệ.
Kiểm tra model AI đang dùng, loại cảnh, firmware và dữ liệu camera. Aurora S hỗ trợ một tập cảnh/vật thể cụ thể; đối tượng ngoài tập nhận dạng có thể yêu cầu model tùy chỉnh.
Đây là hệ thống nhận thức không gian AI tích hợp, kết hợp stereo vision, IMU, AI-VSLAM, dense depth và semantic recognition để cung cấp dữ liệu 3D cho robot.
Không. RPLIDAR là dòng cảm biến LiDAR của SLAMTEC. Aurora S là hệ spatial perception hoàn chỉnh và có thể kết hợp thêm LiDAR tùy cấu hình.
Hãng tích hợp thuật toán AI-VSLAM và phần cứng tính toán trong thiết bị, cho phép Aurora S trực tiếp tạo các kết quả mapping và localization mà không yêu cầu người dùng tự xây toàn bộ pipeline xử lý bên ngoài.
SLAMTEC công bố lớn hơn 1.000.000 m².
Có. Hệ sinh thái Aurora hỗ trợ ROS1 và ROS2 cùng SDK C++ và Python.
Có. Hãng công bố semantic recognition hỗ trợ 18 nhóm cảnh ngoài trời và hơn 80 loại vật thể trong nhà, đồng thời có thể tùy chỉnh theo nhu cầu.
Thiết bị hỗ trợ DC 9–24V hoặc USB Type-C PD3.0; công suất điển hình khoảng 10W, chưa tính LiDAR ngoài.
Không. Hai model có kiến trúc và thông số khác nhau. Aurora đời thường tích hợp LiDAR + binocular vision + IMU, trong khi Aurora S tập trung AI-VSLAM, dense stereo depth và semantic perception với LiDAR là tùy chọn fusion.
SLAMTEC Aurora S là hệ thống nhận thức không gian tích hợp cao dành cho robot và embodied intelligence, kết hợp stereo fisheye camera, IMU, AI-VSLAM, dense depth và semantic recognition trong một module khoảng 238 g. Thiết bị có khả năng lập bản đồ diện tích lớn, global relocalization và cung cấp dữ liệu 3D trực tiếp cho ứng dụng.
Khi Aurora S không khởi động, mất kết nối, localization không ổn định, depth bất thường hoặc không xuất semantic data, cần khoanh vùng từ nguồn DC/USB-C, cáp, camera, IMU, giao tiếp dữ liệu, firmware, SDK đến môi trường lắp đặt. Không nên thay phần cứng trước khi thử lại với cấu hình tối giản và phần mềm chính hãng.
Trung tâm bảo hành Viện Máy Tính hỗ trợ kiểm tra SLAMTEC Aurora S và các hệ thống robot liên quan, đánh giá nguồn, giao tiếp, camera, bo xử lý, phần mềm và cấu hình sensor fusion để xác định nguyên nhân và phương án sửa chữa hoặc thay thế phù hợp.
Hotline Viện Máy Tính: 0967891080


