
-
7:30 - 20:30
Cả CN & Lễ -

-


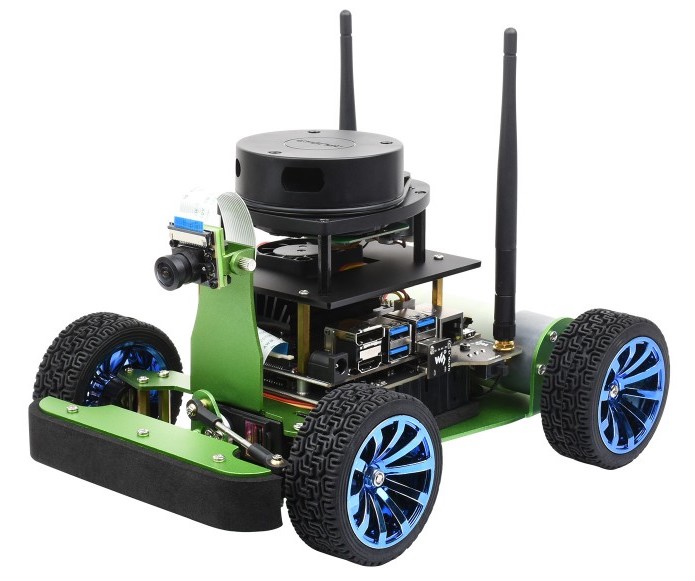
| Thông số | Giá trị tiêu chuẩn |
|---|---|
| Bộ xử lý chính | NVIDIA Jetson Nano 4GB (Quad-core ARM Cortex-A57 + 128-core Maxwell GPU) |
| Hệ điều hành hỗ trợ | Ubuntu 18.04 / 20.04 + JetPack SDK |
| Hệ thống Robot | ROS Melodic / ROS Noetic |
| Camera AI | 1 x CSI IMX219 8MP hoặc 2MP OV5647 tùy bản |
| Lidar | RPLidar A1 / A2 / A3 hoặc SLAMTEC tùy chọn |
| Động cơ truyền động | Dual DC Motor 12V 330rpm + hộp số |
| Servo lái | 1 x Servo 180° Digital MG995 hoặc MG996R |
| Tốc độ di chuyển tối đa | 1.5 – 2.5 m/s |
| Tải trọng | 1 – 1.5 kg |
| Nguồn cấp | 2S/3S Li-ion 7.4V / 11.1V 4000mAh – 6000mAh |
| Thời gian hoạt động | 1.5 – 3 giờ (tùy tải và tác vụ AI) |
| Giao tiếp | Wi-Fi, Ethernet, UART, I2C, GPIO |
| Cổng mở rộng | USB 3.0, CSI, HDMI, GPIO, UART, I2C, CAN (thêm module) |
| Loại khung gầm | Nhôm CNC hoặc nhựa ABS độ bền cao |
| ESC điều khiển động cơ | Dual-way ESC 10A / 20A |
| IMU (tùy bản) | MPU6050 / MPU9250 (gia tốc + con quay hồi chuyển) |
Jetson Nano module
Bo nguồn 5V 4A cho Jetson và servo
ESC đôi điều khiển 2 động cơ DC
Servo Digital điều khiển góc lái
Lidar RPLidar (quét 360°, tầm 8 – 12m)
Camera CSI IMX219 / OV5647 gắn trực tiếp Jetson
Khung gầm xe nhỏ gọn, chống rung
Pin Li-ion dung lượng lớn
Bộ sạc đa cell
Hệ thống dây nối và module phân nguồn
Tự lái AI bằng thị giác máy tính real-time (camera AI)
Bản đồ hóa không gian 2D bằng Lidar Mapping
Nhận diện vật thể, làn đường, vạch kẻ đường
Tự hành hoặc điều khiển từ xa qua Wi-Fi / SSH / ROS node
Xử lý hình ảnh bằng TensorRT, OpenCV, PyTorch trên Jetson Nano
Hỗ trợ lập bản đồ và định vị SLAM (Simultaneous Localization and Mapping)
Xuất bản map real-time qua Rviz hoặc web interface
JetPack SDK 4.6 (Ubuntu 18.04 / 20.04)
ROS Melodic / Noetic full package
OpenCV 4.x GPU Accelerated
TensorRT, DeepStream SDK
AI Framework: PyTorch, TensorFlow, Keras
Rviz, RQT, Lidar Visualization tool
Phần cứng mạnh, GPU riêng xử lý AI real-time
Tích hợp Lidar Mapping hỗ trợ robot tự hành môi trường thực
Open-source, tương thích chuẩn ROS
Camera AI + Lidar hoạt động đồng thời với AI inference
Có thể mở rộng cảm biến (IMU, GPS, ultrasonic…)
Tương thích mô hình AI và các project open-source JetRacer community
Chi phí đầu tư cao hơn các kit AI phổ thông
Thời gian hoạt động phụ thuộc pin, cần pin tốt nếu chạy lâu
Tốc độ xử lý AI nặng phụ thuộc khả năng Jetson Nano (so với Xavier Nano hoặc Orin Nano thì thấp hơn)
Cần thiết lập ROS network và topic chuẩn mới hoạt động mượt
Dùng thẻ nhớ chuẩn UHS-I A1 hoặc SSD USB để tăng tốc đọc/ghi
Cân chỉnh servo lái cơ bản trước khi chạy AI control
Bố trí Lidar cách mặt đất khoảng 10 – 15cm để tránh nhiễu đo
Nên thiết lập ROS Master URI và ROS IP tĩnh nếu kết nối nhiều node
Cập nhật JetPack SDK đầy đủ driver và thư viện AI tăng hiệu suất
Thường xuyên theo dõi nhiệt độ Jetson Nano, nhất là khi inference AI lâu dài
Mời quý khách đặt trước (trả sau) để nv tiện gọi lại tư vấn bằng livestream cụ thể cho khách chụp màn hình để đồng kiểm. JetRacer Professional Version ROS AI Kit, Lidar Mapping, Vision Processing Powered by Jetson Nano mua ở đây sẽ được bảo hành 36 tháng + bh mở rộng, bh rơi vở vô nước chạm cháy tại Trung tâm bảo hành Viện Máy Tính, phục vụ 24/7 tại nhà nhằm đảm bảo tối đa tính an toàn riêng tư dữ liệu cho người dùng, chỉ cần đặt hàng trước 24h quý khách được tặng gói bảo hiểm phần cứng và phần mềm.
📞 Liên hệ ngay 096789 1080 hoặc chat box với chúng tôi trong trang web – Trung tâm bảo hành Viện Máy Tính luôn sẵn sàng hỗ trợ quý khách hàng!

 0967891080

