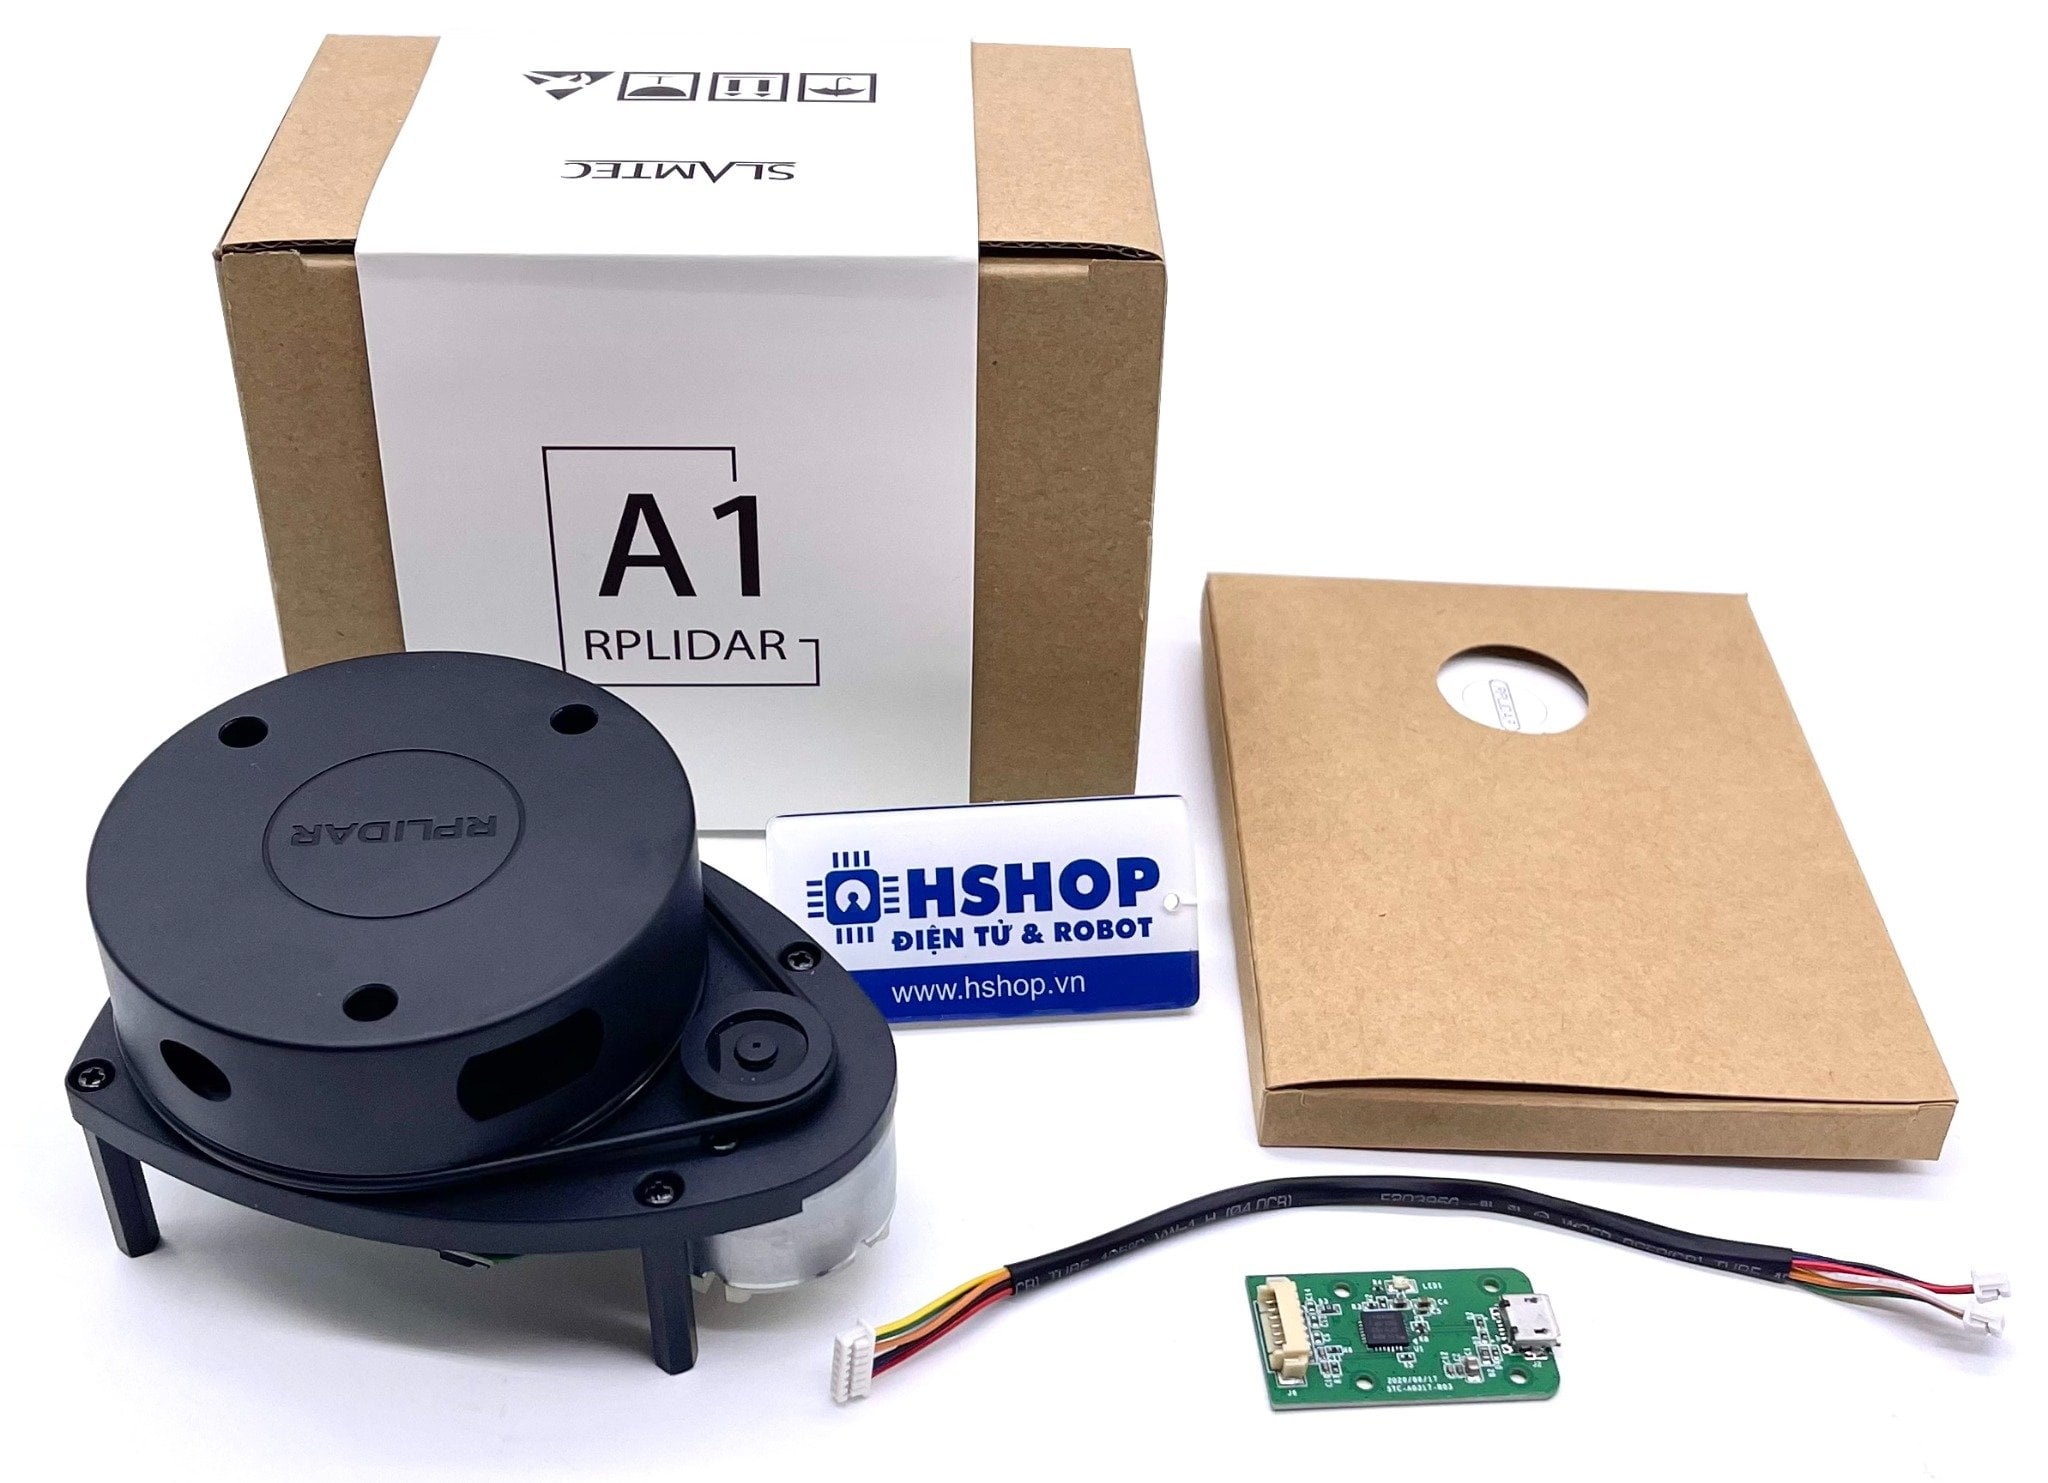
Cảm biến Triangulation Lidar 360° Laser Range Scanner (12m, Indoor) RPLIDAR A1M8-R6
Cảm biến có tại ViệnAI trungtambaohanh.com và tiếp nhận kiểm tra các lỗi sau:
Cảm biến Triangulation Lidar 360° Laser Range Scanner (12m, Indoor) RPLIDAR A1M8-R6 được trungtambaohanh.com tiếp nhận để kiểm tra từ lỗi vận hành cơ bản đến các vấn đề kết nối, cấp nguồn và cấu hình nâng cao. Kỹ thuật viên sẽ chẩn đoán theo tình trạng thực tế, không suy đoán nguyên nhân khi chưa đo kiểm thiết bị.
Lỗi cấp nguồn và đường điện 5VDC
- Cảm biến không khởi động, không phát dữ liệu hoặc máy tính không nhận thiết bị dù đã kết nối; cần kiểm tra chiều cấp nguồn, mức 5VDC, công suất nguồn và dây cấp điện.
- Thiết bị hoạt động chập chờn, tự ngắt khi motor bắt đầu quay; có thể cần đo sụt áp, kiểm tra đầu nối và tình trạng chân nguồn trước khi kết luận lỗi bên trong.
- Có dấu hiệu chập cháy, nóng bất thường hoặc chân nguồn biến dạng; cần ngừng cấp điện để kiểm tra bo mạch và xác định khả năng tiếp nhận theo điều kiện bảo hành.
Lỗi giao tiếp UART và kết nối USB-UART
- Phần mềm không nhận RPLIDAR A1M8-R6 hoặc không hiển thị dữ liệu quét; cần kiểm tra cổng COM, mạch chuyển USB-UART, dây TX/RX và tốc độ giao tiếp 115200 bps.
- Dữ liệu trả về bị rỗng, gián đoạn hoặc sai định dạng khi kết nối với vi điều khiển, máy tính nhúng; cần đối chiếu mức tín hiệu UART 3.3VDC và cấu hình giao tiếp.
- Kết nối với mạch 5VDC khiến thiết bị không phản hồi hoặc tín hiệu không ổn định; cần kiểm tra việc sử dụng mạch chuyển mức tín hiệu trước khi đánh giá phần cứng cảm biến.
Lỗi motor quay và chu kỳ quét
- Đầu quét không quay, quay không đều hoặc phát tiếng bất thường khi cấp nguồn; cần kiểm tra vật cản, nguồn cấp và cụm động cơ Brushless DC Motor.
- Motor vẫn quay nhưng phần mềm không có dữ liệu quét 360°; cần kiểm tra đồng thời đường UART, trạng thái khởi tạo và tín hiệu phản hồi thay vì chỉ kết luận lỗi motor.
- Tần số quét không ổn định hoặc dữ liệu bị ngắt quãng trong quá trình vận hành; cần kiểm tra nguồn, nhiệt độ môi trường 0–40°C và kết nối với máy tính nhúng.
Lỗi dữ liệu đo, phát hiện vật cản và mapping
- Khoảng cách hiển thị không ổn định, điểm đo bị thiếu hoặc vật cản xuất hiện sai vị trí; cần kiểm tra điều kiện sử dụng trong nhà, vùng quét 0,15–12 m và bề mặt mục tiêu.
- Bản đồ hoặc dữ liệu định vị bị lệch khi đưa vào robot; cần đối chiếu dữ liệu UART, tần số lấy mẫu, cấu hình phần mềm và cách lắp đặt cảm biến.
- Thiết bị hoạt động sai sau khi tiếp xúc nước, bụi nhiều, rơi hoặc va đập; model này không có khả năng chống nước/bụi, vì vậy cần kiểm tra dấu hiệu tác động vật lý trước khi xác định phương án.
Khi tiếp nhận, kỹ thuật viên sẽ kiểm tra ngoại quan, nguồn cấp, giao tiếp UART, motor và dữ liệu quét để đưa ra nguyên nhân, phương án cùng chi phí dự kiến. Trung tâm cung cấp chính sách bảo hành và khắc phục kỹ thuật cho Cảm biến Triangulation Lidar 360° Laser Range Scanner (12m, Indoor) RPLIDAR A1M8-R6, hỗ trợ tìm linh kiện phù hợp, tiếp nhận nhanh theo điều kiện thực tế và hỗ trợ tận nơi cho thiết bị hết hạn hoặc bị hãng từ chối bảo hành; vui lòng liên hệ để được tư vấn.
Thông số kỹ thuật Cảm biến Triangulation Lidar 360° Laser Range Scanner (12m, Indoor) RPLIDAR A1M8-R6
| Chuẩn kết nối | UART (115200 bps) |
|---|
| Mã sản phẩm | RPLIDAR A1M8-R6 (12m, Indoor) |
|---|
| Phương pháp đo | Triangulation |
|---|
| Động cơ | Brushless DC Motor |
|---|
| Điện áp hoạt động | 5VDC |
|---|
| Phạm vi quét | 0,15 m – 12 m |
|---|
| Bảo hành | 6 tháng |
|---|
Xem thêm ↓




 0967891080

