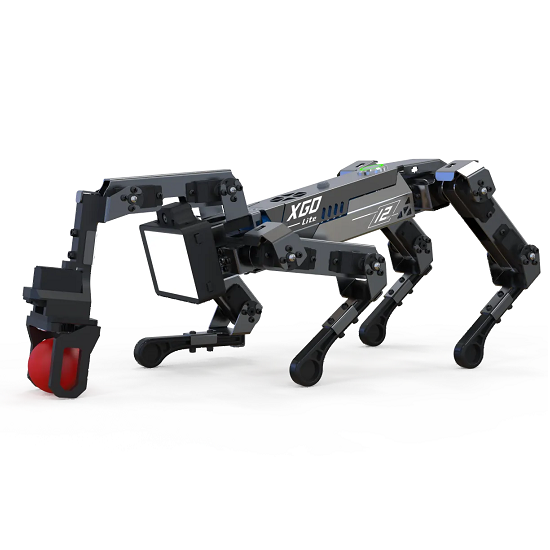
Robot bốn chân XGO-Lite3
Robot bốn chân XGO-Lite3 có tại ViệnAI trungtambaohanh.com và tiếp nhận kiểm tra các dấu hiệu sau
Robot bốn chân XGO-Lite3 được tiếp nhận tại trungtambaohanh.com để kiểm tra lỗi từ cơ bản đến nâng cao trên nguồn, pin, servo, bo mạch, cảm biến và nền tảng lập trình. Với dữ liệu trên thẻ Micro-SD, khả năng khôi phục cũng như tình trạng phần mềm cần được đánh giá thực tế trước khi đưa ra phương án.
Nguồn, pin và bộ sạc hoạt động bất thường
- Robot không lên nguồn dù đã lắp pin; cần đối chiếu tình trạng pin 18650, công tắc, đường cấp nguồn và bo mạch điều khiển.
- Thiết bị tự tắt khi thực hiện động tác hoặc thời gian hoạt động ngắn hơn rõ rệt; kỹ thuật viên sẽ kiểm tra độ ổn định của pin, mạch bảo vệ và mức tiêu thụ dòng.
- Sạc chập chờn, không nhận bộ sạc 8.4V - 1A hoặc nóng bất thường khi sạc; cần kiểm tra bộ sạc, chân tiếp xúc và mạch sạc trước khi tiếp tục sử dụng.
- Phần trăm pin hiển thị không ổn định hoặc tụt nhanh; dấu hiệu này có thể liên quan đến pin, cảm biến dòng điện hoặc hiệu chuẩn hệ thống.
Servo khớp, chân robot và tay gắp
- Một chân không cử động, cử động giật hoặc lệch tư thế khi robot đi; hướng kiểm tra gồm servo bus, dây kết nối, cảm biến vị trí khớp và cơ cấu khớp tương ứng.
- Robot phát tiếng động bất thường, đứng không vững hoặc không thực hiện đúng chuỗi chuyển động đã ghi; cần kiểm tra tải cơ khí, khớp chân, lệnh điều khiển và phản hồi mô-men xoắn.
- Tay gắp không đóng mở, mở không đều hoặc không giữ được vật; kỹ thuật viên sẽ đối chiếu servo của tay gắp, dây tín hiệu và giới hạn góc quay.
- Robot chỉ hoạt động một phần sau va chạm hoặc khi di chuyển trên bề mặt không phẳng; cần kiểm tra biến dạng cơ khí, chân ABS và dữ liệu IMU 6 trục.
Màn hình, phím chức năng, camera và âm thanh
- Màn hình màu 2.0 inch không hiển thị, nhấp nháy hoặc xuất hiện sọc; hướng kiểm tra phù hợp là màn hình IPS, cáp kết nối và mạch điều khiển hình ảnh.
- Bốn phím lập trình không phản hồi hoặc thao tác chập chờn; cần kiểm tra cụm phím, tiếp điểm và cấu hình lệnh trong phần mềm điều khiển.
- Camera OV5647 không nhận diện hình ảnh, hình bị nhiễu hoặc mất tín hiệu khi chạy tính năng thị giác máy tính; kỹ thuật viên sẽ kiểm tra camera, cáp và cổng kết nối.
- Micro kép không thu tiếng, loa 8Ω 3W không phát âm thanh hoặc âm thanh bị rè; cần đối chiếu phần cứng âm thanh và thiết lập trong chương trình.
Raspberry Pi CM5, thẻ Micro-SD và lập trình Blockly/Python
- Robot treo khi khởi động, khởi động lặp hoặc không vào được môi trường điều khiển; cần kiểm tra module Raspberry Pi CM5, nguồn cấp và dữ liệu khởi động trên thẻ Micro-SD.
- Không nhận thẻ Micro-SD 32GB, đọc ghi chậm hoặc không mở được tệp ghi chuyển động; hướng kiểm tra gồm thẻ nhớ, phân vùng và hệ thống tệp.
- Chương trình Blockly hoặc Python không kết nối, lệnh chạy sai hoặc robot không phản hồi; cần kiểm tra cáp, cổng Type-C USB, kết nối ứng dụng và phiên bản phần mềm.
- Nhận diện vật thể, giọng nói hoặc bám cử chỉ hoạt động không ổn định; kỹ thuật viên sẽ kiểm tra camera, micro, tài nguyên RAM 2GB và cấu hình mô hình AI.
Thiết bị được tiếp nhận để kiểm tra tình trạng thực tế, xác định nguyên nhân và báo phương án, chi phí trước khi thực hiện; hầu hết thiết bị phù hợp có thể được xử lý nhanh theo điều kiện linh kiện. Trung tâm chuyên tiếp nhận bảo hành và khắc phục lỗi Robot bốn chân XGO-Lite3, hỗ trợ tìm linh kiện hiếm, tiếp nhận nhanh lấy ngay 21/7 khi hạng mục cho phép, đồng thời có hỗ trợ tận nhà cho thiết bị đã hết hạn hoặc bị hãng từ chối tiếp nhận. Liên hệ để được tư vấn và đặt lịch kiểm tra.
Thông số kỹ thuật Robot bốn chân XGO-Lite3
| Bộ xử lý (CPU) | Broadcom BCM2712 SoC (Quad-core Cortex-A76 64-bit, xung nhịp 2.4GHz) |
|---|
| Bộ nhớ RAM | 2GB |
|---|
| Card đồ họa | VideoCore VII GPU |
|---|
| Màn hình | Màn hình màu 2.0 inch IPS (độ phân giải 320 x 240) |
|---|
| Cấu trúc chuyển động | 12 bậc tự do (12 DOF) tích hợp tay gắp (integrated gripper) |
|---|
| Kích thước | 250 x 145 x 170 mm |
|---|
Xem thêm ↓




 0967891080

