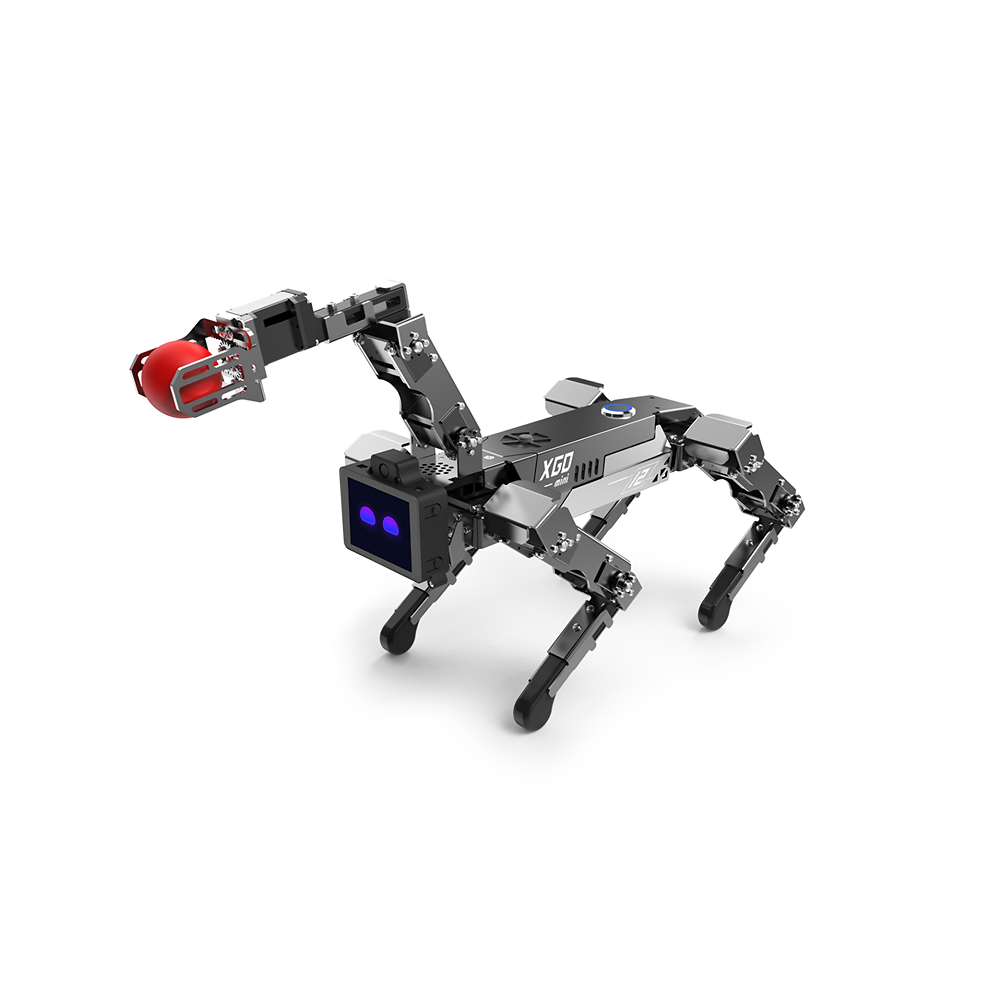
Robot bốn chân XGO Mini
ViệnAI trungtambaohanh.com tiếp nhận Robot bốn chân XGO Mini và các lỗi có thể gặp
Trung tâm tiếp nhận kiểm tra Robot bốn chân XGO Mini tại trungtambaohanh.com, từ lỗi vận hành cơ bản đến các vấn đề nâng cao liên quan đến pin, servo, cảm biến, bo mạch, phần mềm điều khiển và dữ liệu trên thẻ SD. Với trường hợp cần khôi phục dữ liệu hoặc nghi ngờ mã độc trên thiết bị lưu trữ, kỹ thuật viên sẽ đánh giá riêng trước khi đề xuất phương án phù hợp.
Chuyển động, servo và khả năng giữ thăng bằng
- Một chân không chuyển động, chuyển động lệch hướng hoặc Robot chỉ đi được một phía; cần kiểm tra servo Bus Serial, bánh răng, bộ mã hóa từ tính và đường tín hiệu của khớp tương ứng.
- Khớp di chuyển giật cục, phát tiếng ồn bất thường hoặc không hoàn tất góc quay; kỹ thuật viên sẽ đối chiếu tín hiệu điều khiển, cơ cấu truyền động và tình trạng cơ khí của servo.
- Robot dễ nghiêng, đứng không vững hoặc mất cân bằng khi đổi tư thế; hướng kiểm tra thường tập trung vào IMU 9 trục, cảm biến vị trí góc quay và thuật toán điều khiển tư thế.
- Chức năng Move, Record & Playback phát lại sai tư thế hoặc bỏ qua một số động tác; cần kiểm tra dữ liệu ghi, tín hiệu khớp và bộ điều khiển STM32.
Pin, bộ sạc và mạch nguồn
- Robot không lên nguồn dù đã lắp pin hoặc chỉ khởi động chập chờn; cần kiểm tra pin Lithium 18650 7,4V, bộ sạc, đầu nối nguồn và mạch quản lý nguồn.
- Thiết bị tự tắt khi servo hoạt động hoặc khi thực hiện động tác cần nhiều lực; kỹ thuật viên sẽ đo điện áp thực tế, dòng tải và cảm biến đo dòng điện.
- Thời lượng dùng ngắn hơn rõ rệt, phần trăm pin hiển thị không ổn định hoặc pin tụt nhanh; cần đánh giá độ suy giảm của cell pin và mạch giám sát.
- Pin hoặc khu vực sạc nóng bất thường, có dấu hiệu phồng hoặc mùi lạ; nên ngừng sử dụng và gửi kiểm tra an toàn trước khi tiếp tục sạc.
Màn hình, camera, micro và phím chức năng
- Màn hình LCD 240 x 240 pixels bị tối, nhấp nháy, hiển thị sai màu hoặc không hiện trạng thái; cần kiểm tra module hiển thị, cáp kết nối và nguồn cấp cho màn hình.
- Camera OV2640 không truyền hình ảnh, hình bị nhiễu hoặc ứng dụng không nhận camera; hướng kiểm tra gồm cảm biến hình ảnh, đầu nối và giao tiếp với chip Kendryte K210.
- Robot không nhận lệnh giọng nói hoặc âm thanh thu vào rất nhỏ; kỹ thuật viên sẽ kiểm tra micro kỹ thuật số MEMS, đường tín hiệu và cấu hình xử lý âm thanh.
- Một hoặc nhiều phím bấm tùy biến không phản hồi, phản hồi lúc được lúc không; cần đối chiếu phím vật lý, tiếp điểm và mạch điều khiển.
Thẻ nhớ, kết nối và nền tảng lập trình
- Robot không nhận thẻ SD 16GB, không mở được tệp hoặc phát sinh lỗi đọc ghi; cần kiểm tra thẻ, khe cắm và dữ liệu phân vùng trước khi can thiệp.
- Ứng dụng điều khiển trên điện thoại hoặc PC không kết nối, lệnh Blockly hoặc Python không được thực thi; kỹ thuật viên sẽ rà soát cấu hình kết nối và giao thức truyền thông.
- Mô phỏng ROS trên Rviz hoặc Gazebo không đồng bộ với robot, dữ liệu truyền qua cổng Serial hoặc IIC bị gián đoạn; cần kiểm tra thiết lập giao tiếp và bo mạch điều khiển.
Thiết bị được tiếp nhận để kiểm tra tình trạng thực tế, đo nguồn, đọc mã lỗi và xác định bộ phận liên quan trước khi báo phương án, chi phí và thời gian dự kiến. Trung tâm có đội ngũ kỹ thuật viên được đào tạo về thiết bị AI và công nghệ phổ biến, hỗ trợ quan sát quá trình kiểm tra, tìm linh kiện phù hợp, tiếp nhận tại trung tâm hoặc hỗ trợ tận nhà tùy khu vực; hãy liên hệ để được tư vấn và đặt lịch cho Robot bốn chân XGO Mini, kể cả máy đã hết hạn hoặc không còn thuộc phạm vi tiếp nhận của hãng.
Thông số kỹ thuật Robot bốn chân XGO Mini
| Bộ xử lý (CPU) | Chip AI Canaan Kendryte K210 + Vi điều khiển STM32 |
|---|
| Chuẩn kết nối | Cổng nối tiếp (Serial port), giao tiếp IIC, khe cắm thẻ nhớ |
|---|
| Cấu trúc chuyển động | 12 bậc tự do (12 DOFs) |
|---|
| Chất liệu | Thân bằng nhôm hàng không (Aviation Aluminum), Bắp chân bằng Silicone, Đầu ngón chân bằng Nylon |
|---|
| Kích thước | Màn hình LCD màu 240 x 240 pixels (hỗ trợ hiển thị video, hình ảnh, văn bản) |
|---|
| Cảm biến | Camera OV2640 (0.3 Megapixels / 30W pixels) |
|---|
Xem thêm ↓




 0967891080

